SPAD不止测距:从3D感知到光子成像,灵明光子正式发布高速光子成像芯片ADS8...
当环境中的光越来越少,一颗图像传感器还能“看见”什么?
对于传统成像系统而言,光线意味着信息。
照度不断下降,有效信号随之减少,噪声开始占据画面,直到目标逐渐消失在黑暗中。
但如果探测的尺度继续向下,直到一个个光子呢?
这正是 SPAD(Single-Photon Avalanche Diode,单光子雪崩二极管)所打开的另一种成像路径。
凭借单光子级探测能力,SPAD可以捕捉极其微弱的光信号;而当数以百万计的SPAD像素组成大规模阵列,原本用于“测量距离”的单光子技术,也开始拥有另一种能力——成像。
从记录光子的飞行时间,到统计光子的数量与空间分布;从回答“目标在哪里”,到进一步回答“目标是什么样子”,SPAD正在从3D感知走向光子成像。
对于灵明光子而言,这并不是一条突然出现的新路线。
从dToF、SiPM到大面阵SPAD,灵明长期围绕同一底层SPAD技术平台持续演进。
2026年1月CES期间,灵明光子首次公开展示新一代SPAD图像传感器ADS8001;此后,在EAC等行业场合进一步展示从3D感知向2D/3D融合延伸的技术路径。
9月9日—11日,这条技术路线将以一种更直观的方式出现在光博会6C52展台——实时画面。
ADS8001 SPAD Image Sensor实时成像Demo将首次现场展示。
从“测得准”到“看得见”,这一次,让光子自己构成画面。
01
同一底层技术,两个信息维度
SPAD的核心特性在于极高的光子探测灵敏度,单个光子即可触发雪崩响应。
在完成光子探测之后,信息的处理存在两条路径。
记录光子从发射到返回的飞行时间,可解算目标距离,这构成了 dToF 与激光雷达 3D 感知的技术基础;统计单位时间内到达的光子数量及其空间分布,则可将离散的光子事件转化为二维图像,这是 SPAD 成像的起点。
Ranging:目标在哪里
Imaging:目标是什么
同一套 SPAD 底层技术,对应两个不同的信息维度。
因此,由 LiDAR SPAD 向 SPAD Imaging 的延伸,并非进入一条陌生的技术路线。
光子探测效率(PDE)决定可捕获光信号的下限,暗计数与串扰控制决定信号的信噪水平,像素一致性与阵列设计决定大规模阵列的实际表现,BSI、3D 堆叠、读出架构与 CMOS 兼容工艺则决定芯片能否由单一器件走向大面阵集成。
上述能力,已在既有的 dToF、SiPM 与大面阵 SPAD 产品上得到反复验证。
过去解决的是让机器”测得准”,当前进一步解决的是让机器”看得见”。
在这一方向上,灵明光子已持续投入多年。
国内实际开展大面阵 SPAD 图像传感器研发的团队数量有限,灵明光子是其中较早布局的一家。
02像素之外:SPAD 成像的真正门槛
进入图像传感器领域后,像素规模成为最直观的评价指标。
但对 SPAD Image Sensor 而言,像素数量并非决定成像能力的唯一维度。
光子成像所面向的,恰恰是传统视觉系统最具挑战性的工况:极弱光条件下有效光子的捕获能力;复杂背景光下对暗计数、串扰与噪声的抑制;高速运动场景中的瞬态信息捕捉;照度大范围快速切换时的有效信息保留;以及阵列规模进入百万像素量级之后,读出架构、像素一致性与长期工作稳定性的保障。
这些维度共同决定了一颗 SPAD 图像传感器最终能够获取的信息量。
相较于像素规模,更具产业意义的问题在于:在传统图像传感器难以成像、或难以获取有效信息的场景中,SPAD 能够提供何种补充。
03ADS8001从光子探测到光子成像
2026 年 1 月 CES 期间,灵明光子首次公开展示新一代 SPAD 图像传感器芯片 ADS8001;同年 EAC 期间,进一步就 SPAD 阵列、图像传感器与 2D/3D 数据融合展开交流。
ADS8001室内彩色成像
ADS8001 面向新一代 SPAD 图像感知方向,在极低照度、高动态范围与高速成像等维度进行布局,目标应用覆盖工业、医疗、科研及高性能光电探测等对成像能力要求严苛的场景。
ADS8001 0.01lux 30fps成像
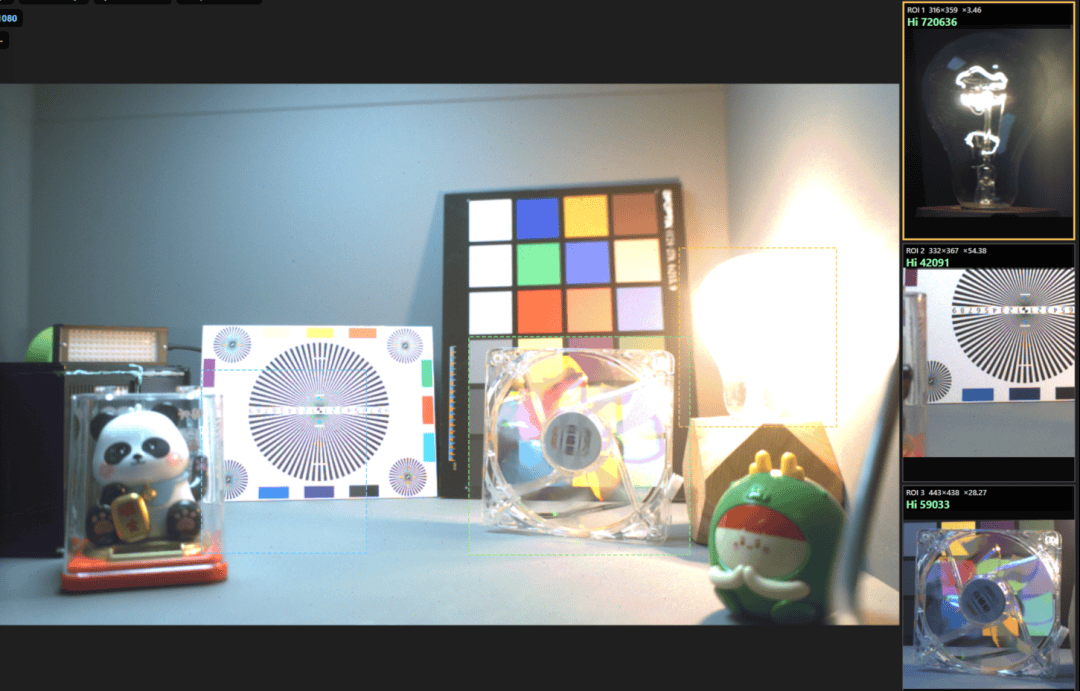
ADS8001 HDR demo 场景
ADS8001室外成像
至此,灵明光子对 SPAD 的探索,由”光子何时返回”,延伸至”到达光子的数量与空间分布,及其所构成的图像信息”。
04从样片验证到规模化交付
Demo 验证与产业化交付之间仍存在显著距离,对大面阵 SPAD 尤为如此。
随着阵列规模扩大,芯片面临的问题已不限于架构与设计,还包括像素一致性、暗计数分布、坏点控制、良率、可靠性、封装测试及供应链管理等一系列工程课题。
以大面阵 SPAD 芯片 ADS6311 为例,截至 2026 年年中累计出货已超过 50 万颗,并预计在 2026 年全年迈入百万颗级。
出货数据的意义不止于交付规模。
围绕 SPAD 器件、大规模阵列、工艺、测试、可靠性与供应链所形成的工程体系,正持续反哺下一代产品——目前,该体系已向 SPAD Imaging 方向延伸。
05成像之后:2D与3D的融合路径
若 SPAD Imaging 的目标仅限于提供另一类图像传感器,其产业空间相对有限。
在既有的传感体系中,摄像头解决”What is it”,激光雷达解决”Where is it”,二者分别提供二维视觉信息与三维空间信息。
智能汽车、机器人、无人机及各类 Physical AI 设备,通常需要多传感器协同,才能完成对物理世界的完整理解。
而当同一颗 SPAD 芯片既能对到达光子进行计数、又能记录光子的时间信息时,分属”图像”与”距离”的两个信息维度,开始具备趋同的底层技术基础。
Intensity + Depth
Imaging + Ranging
2D + 3D
SPAD 的技术演进,不必在测距与成像之间二选一。
现场见:让SPAD实时“看见”
技术路线最终需要真实画面来验证
2026年9月9日—11日,灵明光子将在光博会现场展示ADS8001 SPAD Image Sensor实时成像Demo。
从芯片到实时画面,从光子探测到光子成像,这一次,我们把SPAD真正“看见”的世界带到现场。
时间:9月9日-11日
展位:6C52
从“感知距离”,到“看见世界”。
SPAD的故事,才刚刚开始。
光博会6C52,现场见。