小保当矿业公司:深挖内潜提效益 创新破题强动能
阳光讯(记者 郑玮 通讯员 尉拴德)今年以来,小保当矿业公司紧扣“提质增效年”工作部署,在安全管理、技术降本、创新创效上精准发力,持续筑牢安全防线、深挖降本潜力、释放创效活力,为矿井安全高效生产蓄势赋能。
铸安固本 守牢风险“防控关”
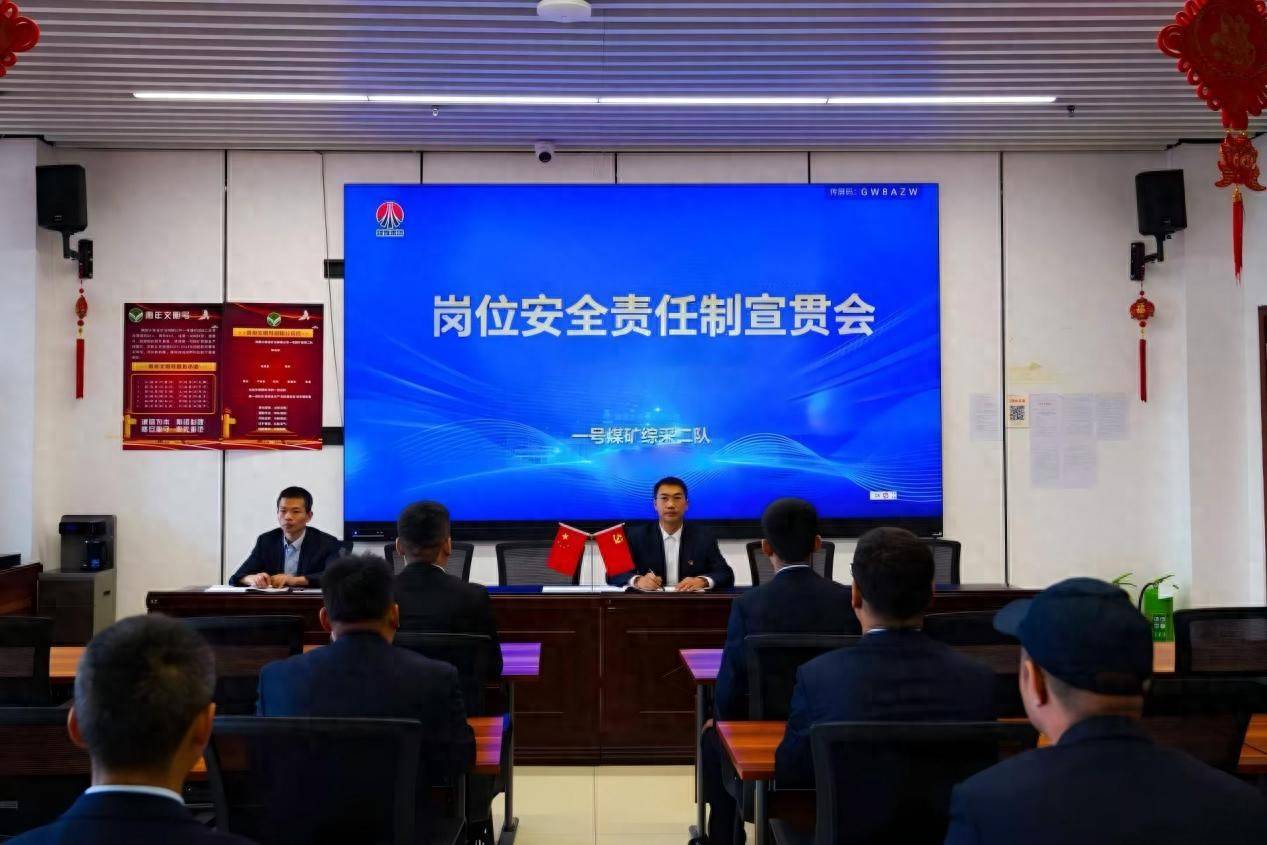
为推动安全管控要求落地见效,该公司以岗位操作规范化为抓手,修订完善59个主要岗位手指口述文本,编制避灾路线卡、岗位明白卡、应急处置卡,制作11部岗位标准化操作视频,把规程制度转化为一线职工随身携带的操作指引,跟班管理人员与安检员在作业现场随机抽考手指口述内容、岗位操作要领,当场纠偏指正,切实提升职工规范操作能力。
抓实全员安全能力提升,构建“培训—考核—反馈”闭环管理模式,全年累计开展各类安全培训、应急培训40余次,实现全员覆盖,培训通过率达100%。
纵深推进“六型班组”和零“三违”班组创建,严格落实互保联保、师带徒、安全交底等举措,累计建成27个零“三违”班组,班组“三违”发生率同比下降20%。
技术攻关 激活降本“动力源”
为深挖支护环节降本潜力,该公司坚持“设计优化、系统降本”。
围绕13盘区顺槽支护设计,组织技术骨干深入现场调研论证,结合矿压观测数据进行理论验算,确保支护强度满足要求的前提下,对支护方案进行科学优化,取消胶辅运顺槽底脚锚杆施工,辅运顺槽开采帮木托盘实行隔排支护,胶运顺槽取消木托盘支护,从源头上减少支护材料投入。
方案优化后,单工作面节约支护材料成本124.1万元,现场施工效率进一步提升。
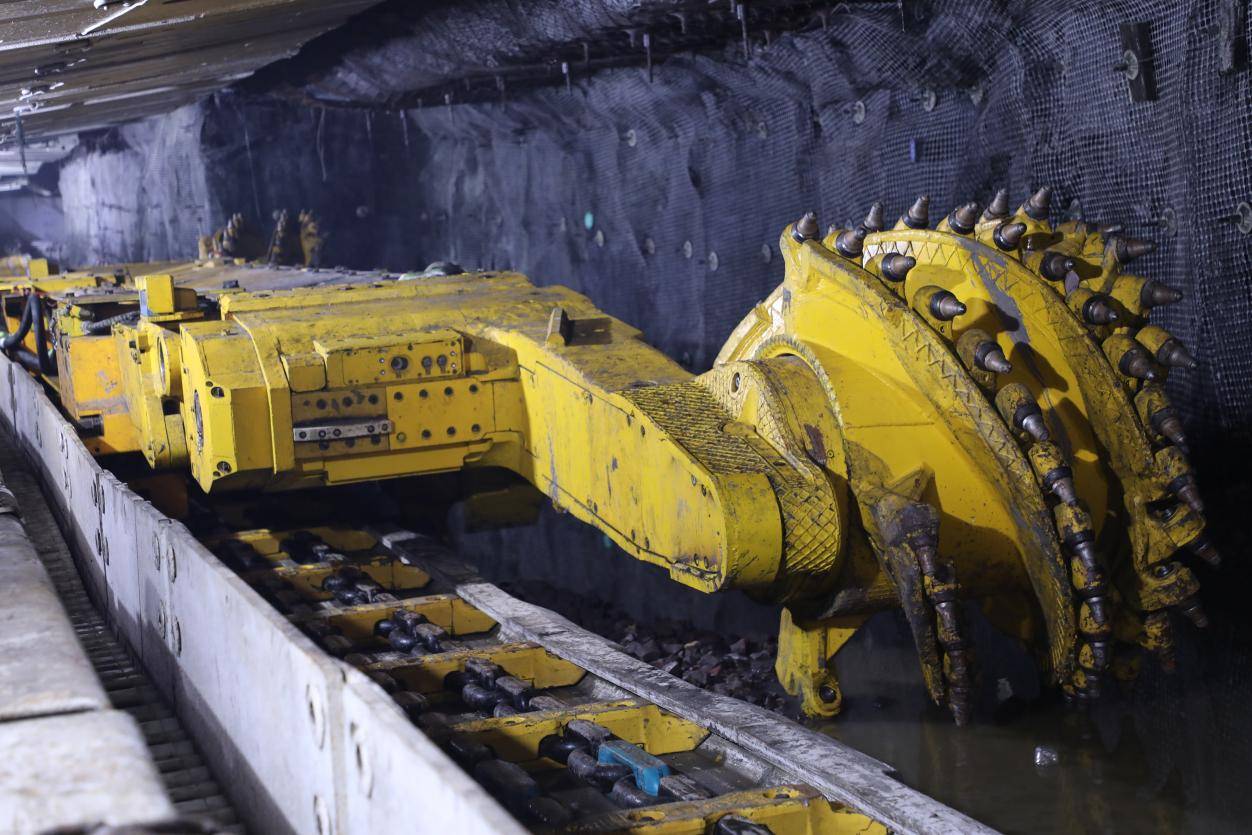
着眼于3-1煤煤层赋存条件复杂,可采平均厚度2-3米的实际,该公司制定采高优化改造方案,通过改造采煤机行走箱、支腿以及运输机电缆槽,将煤机机身高度降低185毫米,预计可减少割矸量102万吨,有效降低矸石混入率,为煤质管控创造有利条件。
匠心破题 打通创效“快车道”
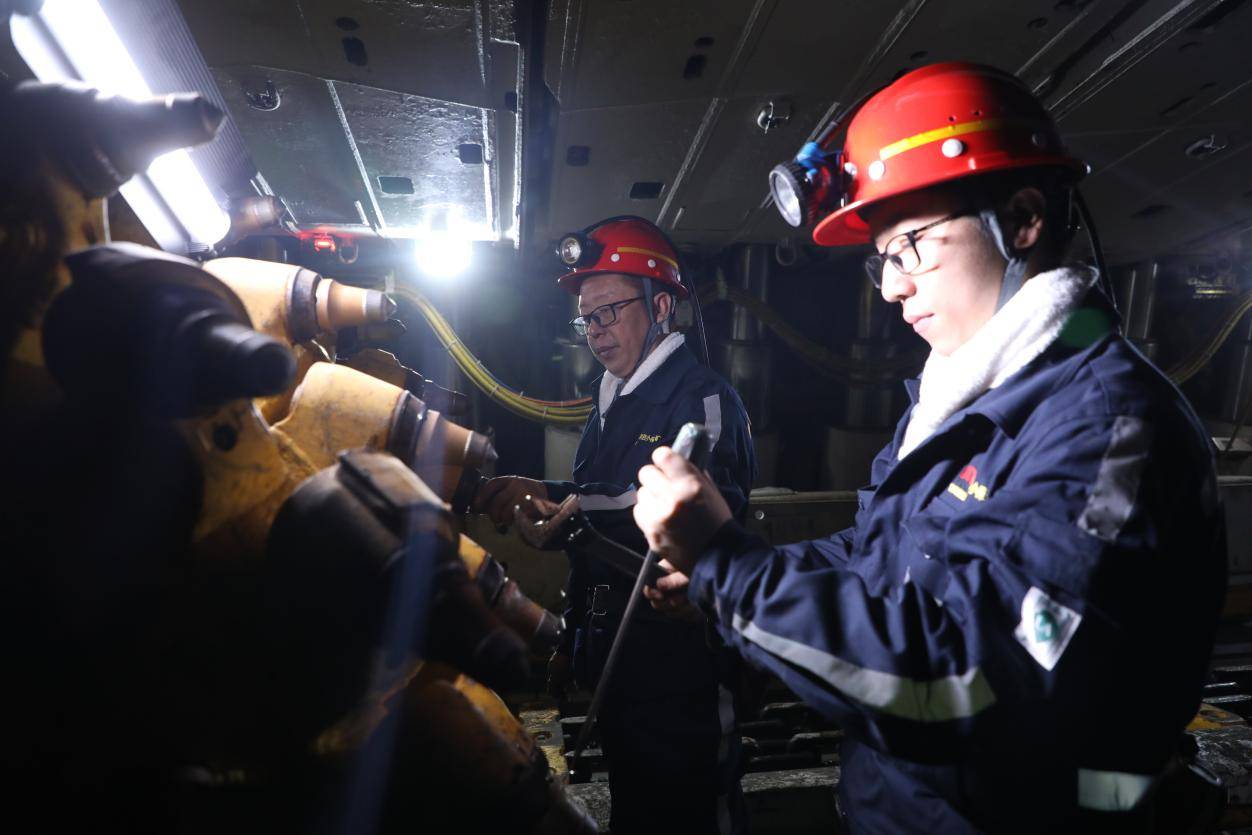
该公司坚持把创新作为破解现场难题的“金钥匙”,鼓励职工从岗位实际出发,用小改小革解决现场难题。
针对液压支架推移销锈蚀卡滞、传统锤击撬取劳动强度大且存在安全隐患的难题,自主研制出液压支架推移销惯性拔销器,利用惯性冲击原理将销轴平稳拔出,操作人员可在安全距离外作业。
工具投用后,单次拔销时间由平均10分钟缩短至1分钟,检修效率显著提升。
为打通基层创新落地转化“最后一公里”,该公司健全技术革新分级奖励机制,构建起从申报征集、攻关验证到评审认定、现场推广、奖励兑现的全流程闭环管理体系。
职工立足岗位的小改小革一经立项即可获得技术支持,通过评审的成果统一纳入全矿推广清单复制应用,配套兑现专项奖励,充分激发全员创新内生动力。
截至目前,该公司累计征集“五小”创新成果290余项,成果转化率达65%,累计创造经济效益约510万元。
2026年光合作用测定仪选型:育种科研场景的效率升级
客户背景与需求痛点 本次案例的服务对象为某省农科院下属育种研究所,该单位常年承担粮食作物抗逆育种、高光效品系筛选等国家级科研项目,2026年以来随着新品系测试样本量从往年的300份提升至1200份,原有旧设备的短板完全暴露,团队面临多个亟待解决的实际问题: 原有设备未配置温度、压力补偿模块,夏季大田35℃以上的测试环境中,CO₂数值漂移幅度最高达12%,远不符合NY/T 2067-2011《植物叶片光合速率测定 便携式光合仪法》规定的误差范围,大量数据需要复测,拖慢项目进度 旧设备为实体按键操作,单次最多存储10组数据,育种人员每份样本都要手动编号记录,后续整理100份样本的参数需要2个工作日,数据匹配错误率超过8% 野外续航仅4小时,一上午仅能完成20余份样本测试,需要反复往返试验田和营地充电,错过光合作用峰值的最佳测试时段,数据代表性不足 旧设备总重量超过12kg,需要2人配合搬运操作,在垄沟密集的育种试验田移动十分不便,很难完成跨区块的流动测试 莱恩德解决方案 针对该育种研究所的实际场景需求,莱恩德为其推荐了LD-GH1型光合作用测定仪,该产品完全符合NY/T 2067-2011的技术规范,多项功能精准匹配育种科研的痛点需求: 采用双波长红外二氧化碳分析器,内置温度调节及大气压力测量单元,可有效抵消环境温度波动带来的数值漂移,CO₂浓度测定误差稳定控制在3%FS,满足高光效育种的高精度数据要求 搭载Android操作系统与7寸高灵敏触摸屏,可同步采集15项植物光合相关参数,用户可自定义编辑实验备注,直接在设备端录入育种材料编号、处理组别等信息,无需事后补记 整机总重量不到5kg,搭配定制手提箱方便单人携带,8000mAh锂电池支持10-12小时野外连续作业,完全覆盖作物光合峰值的全时段测试窗口 内置多组数据批量分析模块,试验完成后可直接对不同品系的光合速率、气孔导度等参数做横向对比,支持免驱动U盘直接拷贝导出数据,省去大量后处理时间 据公开行业数据显示,2025年国内植物生理检测仪器市场规模突破17亿元,其中育种科研领域的设备采购占比超过32%,用户对场景适配性、操作便捷性的需求正在快速提升,LD-GH1的功能配置恰好匹配该类用户的核心诉求。全流程交付与培训服务 2026年10月设备到货后,莱恩德技术工程师第一时间抵达现场启动全流程交付: 首先完成拆箱核验与硬件校准,严格按照NY/T 2067-2011的校准规范,依次完成气路密封性检测、CO₂传感器校准、温湿度模块校准、光合有效辐射模块校准,确认所有参数精度符合要求后才交付用户使用 随后开展半天的理论培训,系统讲解光合测定的基础原理、国标要求的操作规范、不同作物叶片的叶室适配方法,帮助育种团队所有参与使用的人员吃透操作底层逻辑 接下来的2天时间里,工程师全程陪同科研人员在小麦育种试验田、人工气候室两个典型场景开展实操训练,手把手指导叶室夹持角度调整、数据稳定状态判定、多组数据对比分析等操作,所有参与人员通过独立实操考核后工程师才离场 后续7天内安排专属技术人员远程跟进,随时响应测试过程中遇到的各类操作问题,确保设备快速融入现有科研流程 使用效果对比 设备正式投入使用1个月后,该育种研究所对新旧方案的核心指标做了系统对比,结果如下: 该团队今年已完成1200份育种材料的光合参数采集,所有数据均达到科研项目的精度要求,没有出现批量复测的情况。
客户反馈 该单位相关负责人表示,之前困扰团队大半年的大田数据漂移、测试效率低的问题,使用莱恩德这款光合作用测定仪之后都得到了妥善解决,今年的高光效育种材料筛选进度比往年提前了15天,整体人力时间成本节省了近40%,设备的便携性和稳定性超出了团队的预期。
问:LD-GH1型光合作用测定仪的市场价大概在什么区间? 答:该型号光合作用测定仪市场价为18000元,同参数配置下相比同级别进口机型的采购成本降低了60%左右,很适合育种研究类科研团队的预算规划。
问:光合作用测定仪的操作门槛高不高,非设备专业的育种人员能不能快速上手? 答:莱恩德LD-GH1光合作用测定仪搭载Android操作系统和7寸高灵敏触摸屏,操作逻辑和普通智能手机相近,配合配套的操作培训,零基础人员可在3个工作日内独立完成全流程测试操作。
问:野外大田温度波动大的场景下,设备的检测精度能不能达到行业标准要求? 答:LD-GH1采用双波长红外二氧化碳分析器,内置温度调节及大气压力测量单元,完全符合NY/T 2067-2011的规范要求,CO₂浓度测定误差3%FS,可在-20℃到80℃的宽温度区间保持稳定输出。
问:光合作用测定仪满电状态下可以支持多长时间的野外连续作业? 答:莱恩德LD-GH1光合作用测定仪配备8000mAh大容量锂电池,满电状态下可在野外连续使用10-12个小时,可覆盖育种科研人员全天的大田测试需求。
问:采集的光合测试数据要怎么导出,能不能批量做多组数据对比分析? 答:LD-GH1支持免驱动U盘直接拷贝数据,设备端内置数据分析模块,试验完成后可直接对多组数据同步批量分析,无需额外导入第三方软件预处理,方便育种人员快速完成不同品系的光合参数对比。
问:这款光合作用测定仪适合哪些作物场景的测试工作? 答:LD-GH1光合作用测定仪可适配人工气候室、温室、大棚、大田等多种场景,可完成小麦、水稻、果蔬、林木等不同类型植物的活体叶片光合参数检测,适配绝大多数育种研究所的测试需求。
问:平时设备日常维护有什么需要注意的地方? 答:LD-GH1采用模块化传感器设计,日常使用后只需用无尘软布擦拭叶室表面的灰尘即可,定期按照操作手册做气路校准即可长期稳定运行,不需要复杂的维护流程。
魔法原子柔性力控仿生机械臂 MagicArm R1 正式发布
10月19日,魔法原子宣布推出柔性仿生力控机械臂 MagicArm R1,并结合该产品构建了一套基于VLA具身智能大模型的桌面机械臂解决方案。该方案以 MagicArm R1 为物理本体,搭载登顶 MolmoSpaces 的具身智能大模型 EchoPolicy-0,将视觉感知、智能决策、运动控制、数据采集、模型训练和真机强化学习整合为完整的软硬件系统,面向机器人算法研究、模型训练、智能操作验证和工业技术预研等方向,为具身智能技术研究、能力验证和实际应用提供一体化平台。
仿生拟人作业、全关节实时力感知:把“柔性”做进机械臂本体 魔法原子柔性仿生力控机械臂 MagicArm R1 拥有 6 个自由度,臂展 700mm,小臂支持 180 大幅弯折,自重仅 5.5kg,末端负载 4kg。
与以刚性位置控制为主的传统桌面机械臂不同,MagicArm R1 在全关节引入实时力感知能力,重复定位精度达到 0.1mm,并可在 0.4 秒内快速抑制末端振动,实现仿生拟人作业,兼顾作业精度与运动平顺性。
【魔法原子柔性仿生力控机械臂 MagicArm R1】 全关节实时力感知,是为了应对行业里一对长期存在的矛盾诉求:既要足够“稳”——精度高、振动小、可重复;又要足够“柔”——能感知接触力、能顺应外界扰动。
在抓取易碎物、插入装配、拖动示教等任务中,纯位置控制的机械臂往往“有力使不出”,要么碰坏物体,要么卡死在接触点。
全关节实时力感知让 MagicArm R1 具备了“手感”,为精细操作和多场景适配打下硬件基础,也让“仿生拟人作业”从概念落到可复现的指标上。
部署形态上,魔法原子 MagicArm R1 支持正装、侧装、倒装三种安装姿态,5.5kg 自重配合快捷安装设计,做到随放随用,实验室、教学场景与产线预研工位都能快速铺开。
末端生态方面,MagicArm R1 原生兼容夹爪、灵巧手、吸盘等主流末端工具,并内置多工具管理逻辑,可一站式完成从简单抓取到精细操作的完整任务链路。
轻本体、强力控、多工具的组合,让MagicArm R1 机械臂在桌面级产品中形成了清晰的能力边界:不是“能动能抓”,而是“能感知、能顺应、能精细”。
底座全开、软硬一体:从一台机械臂到一套可进化的具身智能平台 如果说机械臂本体是 MagicArm R1 的“手”,那魔法原子的具身智能模型体系就是它的“脑”。
MagicArm R1 提供全平台开放的 SDK,并配套完整的 AI 开发工具链,打通数据采集、模型训练与部署评估全链路,底座全开、自由开发,让研究与开发团队不必再为硬件接口和工具链拼装投入额外成本。
在训练与验证环节,MagicArm R1 一体化整合运动控制、数据采集与遥操作能力,配套 URDF 与开放 SDK,支持真机强化学习(RL)、DAgger 等闭环训练路径。
力、位姿数据可实时输出,直接对接大模型,用于采集机器人操作数据集;仿真验证、算法原型与真机落地由此一键打通。
【MagicArm R1 全平台开放 SDK,配套完整 AI 开发工具链】 在“大脑”一侧,魔法原子将其在具身智能大模型上的能力储备直接迁移到 MagicArm R1 上,形成可用的操作性能。
在由艾伦人工智能研究院(AI2)发起的全球具身智能零样本评测基准 MolmoSpaces 上,魔法原子自主研发的具身智能大模型 EchoPolicy-0 以 75.4% 的机器人操作平均成功率位列 MolmoSpaces Combined 榜单全球第一。
利用 EchoPolicy-0 ,魔法原子融合 VLM 视觉语言模型的理解与推理能力,构建了 VLM 与 VLA 协同的智能决策机制。
VLM 不仅能理解用户指令、识别目标物体、分析场景中的空间关系,还通过“VLM 目标引导的多候选轨迹选择”技术参与机器人动作的评估与选择——先让动作模型提出多种可能的运动,将其投影到图像平面,再依据 VLM 指定的目标筛选出更匹配的轨迹,并在执行后持续验证,从而引导 VLA 生成和执行更符合任务目标的操作行为。
高层视觉理解由此真正参与低层动作决策,而不只停留在任务分解。
数据与迭代环节同样被纳入闭环。
魔法原子桌面机械臂解决方案引入 Progress 任务进度模型,对遥操作采集的数据进行自动化质量评估与筛选,把停顿、抖动、反复调整等低质量片段挡在训练之外,提高数据利用效率;再叠加真机强化学习,以及“部署—采集—训练—评测—再部署”的持续迭代机制,机器人可以在执行任务的同时积累真实交互数据,让能力随使用不断提升。
从算法验证到产线预研:一套桌面系统覆盖多类研发场景 魔法原子研发实验室 MagicLab Studio 负责人介绍:“桌面机械臂解决方案可应用于机器人算法研究、模型训练、智能操作验证和工业技术预研等方向。
” 在算法研究侧,平台支持 VLA、VLM、模仿学习与强化学习等多条技术路线的开发与验证,为机器人操作模型研究提供真实的物理交互环境;在数据与训练侧,提供从遥操作示教、数据质量评估到模型训练和真机部署的完整流程,为不同操作任务持续积累高质量数据;在工业预研侧,可用于物料分拣、小件转运、精密装配等典型任务的技术验证,并支持拖动示教快速部署,构建人机协同工位。
【魔法原子桌面机械臂解决方案可应用于算法研究和工业技术预研等方向】 此外,MagicArm R1 还支持二次开发,可挂载于四足机器人等移动平台,进一步拓展实验与应用边界。
相比传统需要分别搭建硬件系统、采集工具与训练环境的研发方式,软硬一体的桌面方案显著降低了具身智能的开发、实验与部署门槛。
桌面化形态具备部署灵活、实验环境可控、任务配置方便等优势,为技术快速验证与持续迭代提供了更高效的载体。
随着机器人操作数据与模型能力不断积累,魔法原子桌面机械臂解决方案还可以逐步拓展更多任务类型与应用场景,支持从单一技能学习走向多任务自主操作,让具身智能从单一任务演示,走向更通用、更可实际落地的机器人操作场景。