芜湖磁场扫描高斯计
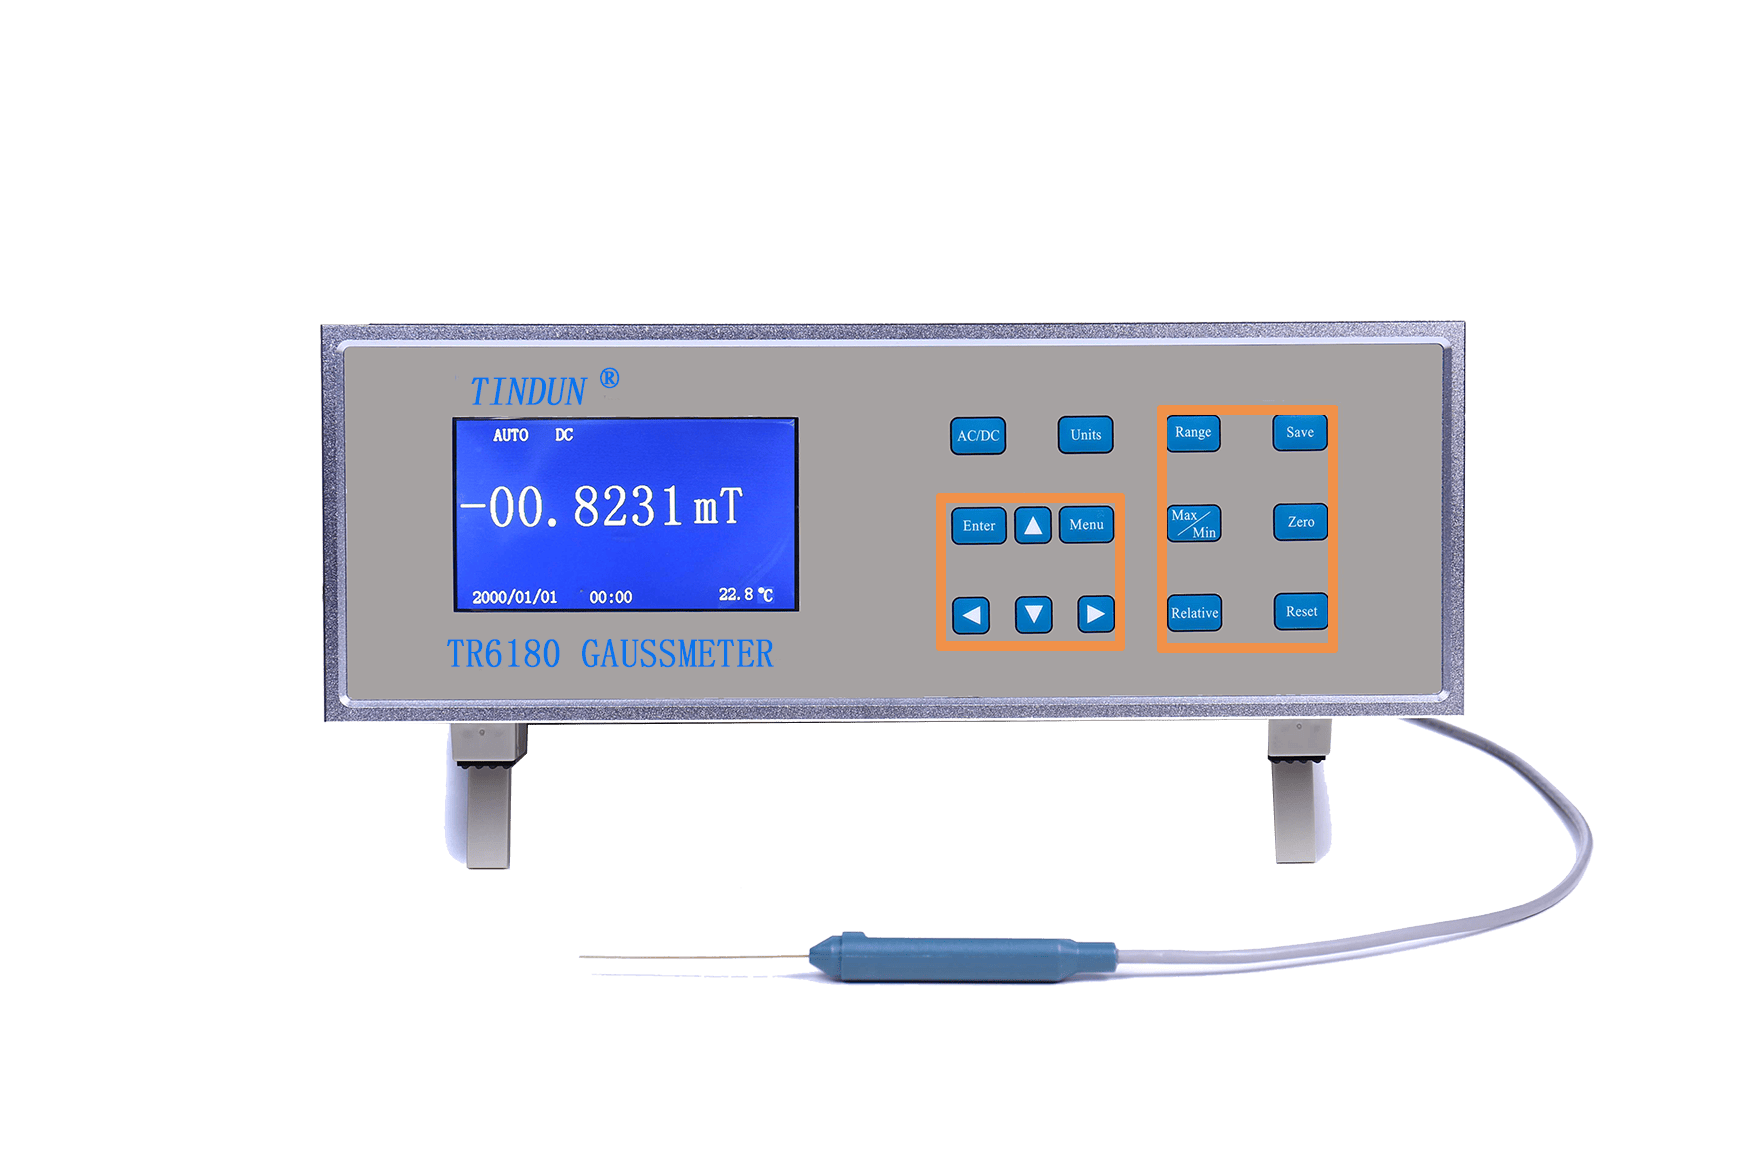
芜湖磁场扫描高斯计是一种用于测量空间磁场分布的精密仪器。
其核心功能并非简单读取某一点的磁场强度数值,而是通过传感器阵列或移动探头,在指定区域内构建二维或三维的磁场强度分布图。
这种设备在工业检测、科研实验及地质勘探等领域有实际应用,本文将从其物理实现原理切入,解释其如何克服测量过程中的干扰因素。

磁场测量面临的首要挑战是环境噪声。
地球磁场本身约为0.5高斯(Gauss),而工业设备产生的杂散磁场可能达到数高斯。
高斯计若直接测量,读数会混入这些干扰。
为解决此问题,扫描型高斯计采用差分测量策略:在探头中设置两个相距固定距离的霍尔元件,一个置于待测区域,另一个置于屏蔽壳内的参考位置。
两者信号相减后,仅保留磁场梯度信息,从而滤除共模干扰。
这种设计使设备能分辨0.1毫高斯(mG)的微弱变化,相当于地球磁场强度的五万分之一。
传感器的空间定位精度直接影响扫描结果。
芜湖磁场扫描高斯计通常使用三轴精密步进电机驱动探头,其移动步长可设定为0.01毫米至10毫米。
当探头在XY平面内逐点移动时,每个测量点会同时记录磁场强度(B值)和空间坐标。
这些数据被排列成矩阵后,通过样条插值算法生成伪彩色云图。
值得注意的是,插值算法本身会引入误差:在磁场剧烈变化的区域(如磁体边缘),线性插值会平滑掉真实细节。
因此高端设备支持用户选择径向基函数(RBF)插值,以保留梯度信息。
温度漂移是另一个多元化补偿的误差源。
霍尔元件的输出会随温度变化产生偏移,典型漂移系数为0.01%/℃。
在连续扫描数十分钟的过程中,电路板温度可能上升5℃以上,导致测量值系统性偏移。
为此,高斯计内置了温度监测回路:在探头支架上贴装热敏电阻,实时采集温度数据并反馈至微控制器。
微控制器会调用预先存储的补偿曲线(通常为三次多项式拟合结果),动态修正每个测量点的原始电压值。
这种补偿方式可使温度引起的误差降至0.001%/℃以下。
数据处理模块的架构决定了扫描效率。
传统方法是将所有原始数据传回上位机软件处理,但传输带宽限制会导致扫描速度慢于每秒100点。
芜湖磁场扫描高斯计采用FPGA(现场可编程门阵列)进行实时预处理:传感器信号经24位模数转换器(ADC)数字化后,直接进入FPGA进行滤波、平均和温度补偿。
每个测量点的处理耗时仅需20微秒,因此扫描速率可达每秒5000点。
处理后的压缩数据包再通过以太网接口上传,上位机仅负责最终图像渲染,避免了数据堆积导致的延迟。
机械结构的设计多元化兼顾刚性与轻量化。
扫描臂通常采用碳纤维管材制作,其热膨胀系数仅为铝合金的三分之一。
导轨使用交叉滚子轴承,可承受探头在急停时产生的惯性力(创新加速度达2G)。
整个扫描台面通过主动减震系统(橡胶弹簧组合)与地面隔离,可抑制频率低于10赫兹的振动。
实验表明,当外界振动加速度为0.1G时,该结构可将其衰减至0.002G,确保探头定位重复性优于1微米。
在实际应用中,这种高斯计常用于检测永磁体表面磁场均匀性。
例如,在电机磁钢出厂前,扫描仪会以0.1毫米分辨率遍历其表面,生成三维磁场分布图。
若发现某区域磁场强度偏差超过标称值2%,则该磁钢会被标记为缺陷品。
这种检测方式比传统单点抽样法效率高十倍以上,且能发现传统方法无法定位的微小局部异常。
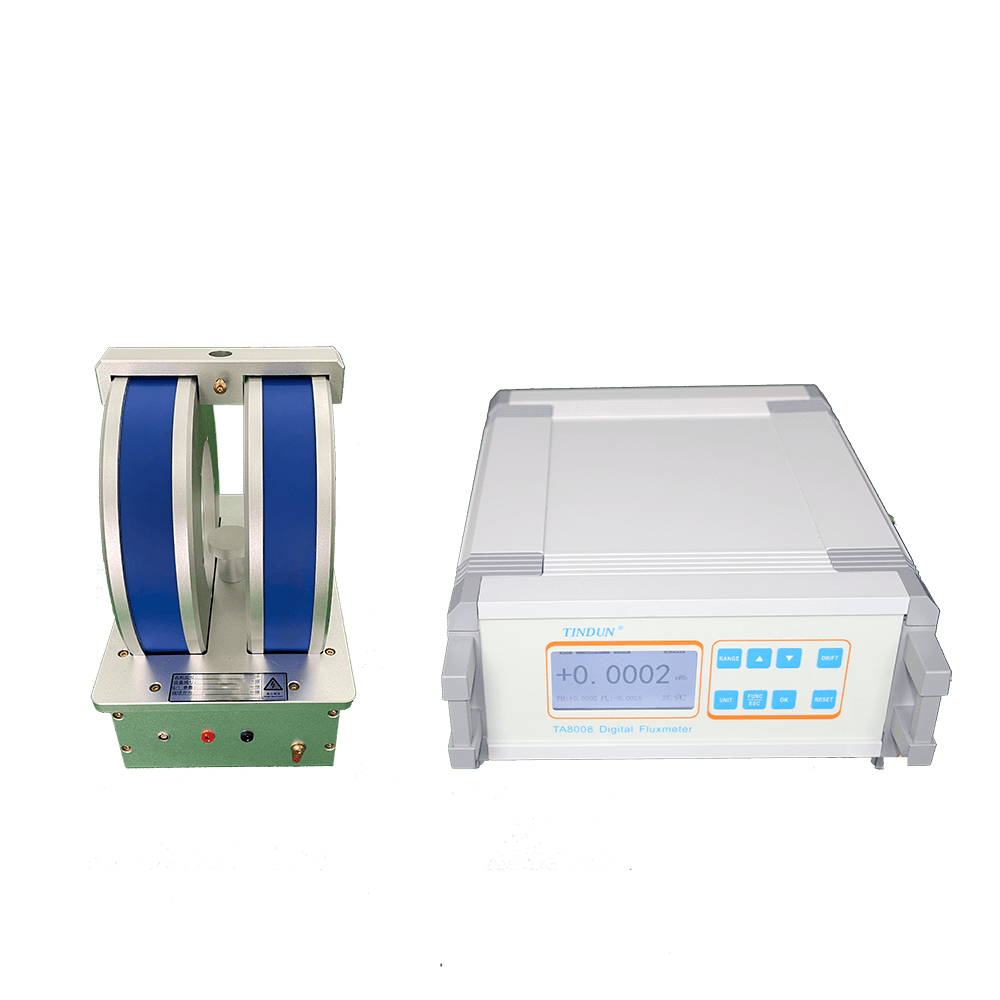
结论方面,芜湖磁场扫描高斯计的价值核心在于其将单一磁场强度测量拓展为空间分布感知的能力。
其技术实现依赖于差分滤波、温度补偿、实时预处理及精密机械结构的协同作用,这些环节共同决定了测量的精确度与效率。
对于使用者而言,理解这些技术细节有助于根据具体检测场景(如强磁场梯度区、高频振动环境)选择合适的扫描参数,从而获取可靠的空间磁场信息。