活体肌肉细胞助力MIT新型超薄机器人水下游泳
麻省理工学院的研究人员表示,这一设计首次展示了能够运动的极薄二维肌肉驱动机器人。
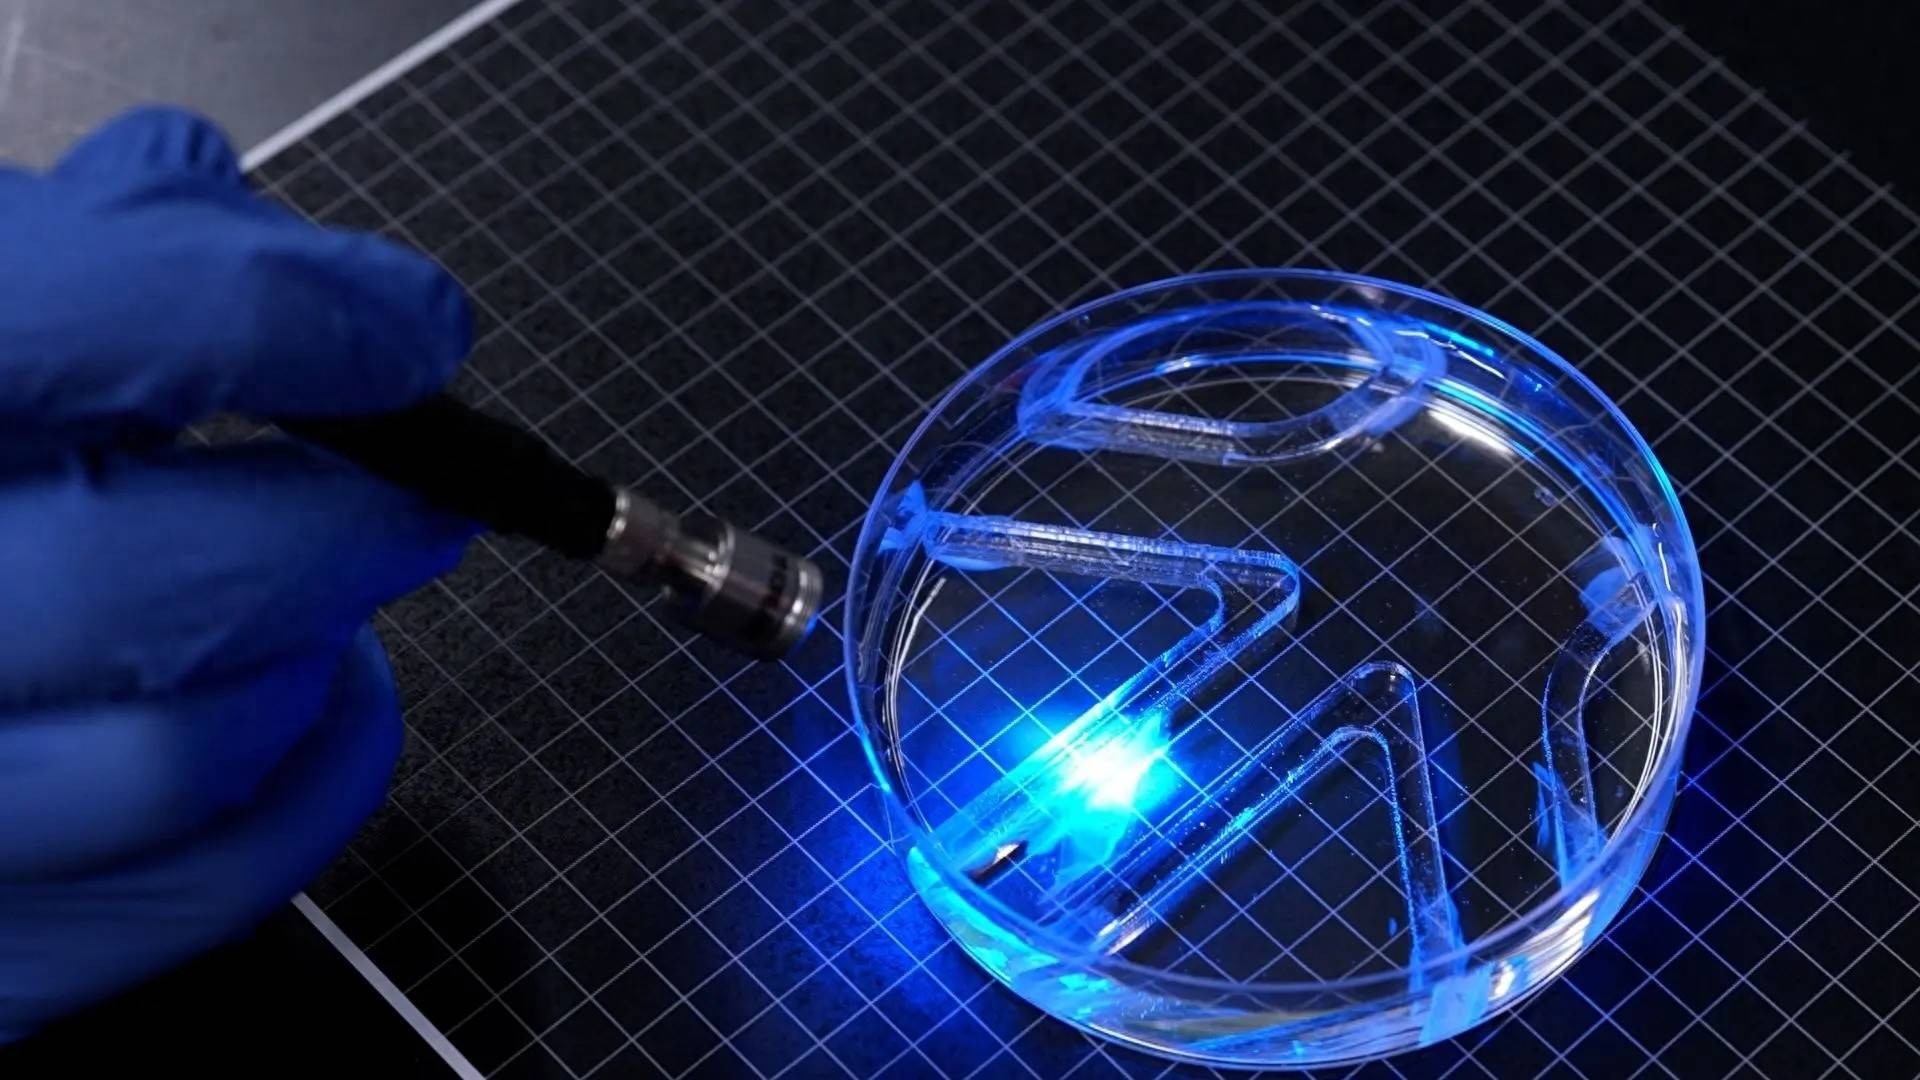
麻省理工学院的工程师们开发出一种纸一样薄的游泳机器人,由单层活体肌肉细胞驱动,展示了生物混合机器如何利用远少于以往设计的生物材料在水中运动。
这个小机器人利用生长在薄凝胶骨架上的光响应肌肉组织在水中推进自身。
研究人员演示了它能够通过将光引导到两个鳍上,在水下迷宫中游动和转向。
该机器人以最快速度每分钟可移动约自身身体长度的四倍。
虽然比人类游泳者慢得多,但研究人员表示,这一设计展示了一种利用活体组织构建小型高效机器人的新方法。
肌肉驱动机器人如何游泳
据麻省理工学院介绍,该机器人的身体由约半毫米厚的明胶基薄膜构成,其中有两个充当鳍的柔性部分。
每个鳍上覆盖着一层比人类头发还细的活体骨骼肌细胞。
这些细胞经过基因工程改造,能够响应光照而收缩。
当研究人员将光照射到一个鳍上时,肌肉细胞抽动,使鳍拍动,推动机器人在周围的水中前进。
通过将光引导到任一鳍上并调整光照时机,研究人员可以控制机器人的方向和速度。
同时激活两侧则使两个鳍都运动。
在测试中,团队将机器人浸入一个大培养皿中,并在其上方手动移动光源。
机器人在穿过培养皿内设置的迷宫时跟随光线移动。
研究人员将其描述为首次展示能够运动的极薄二维肌肉驱动机器人。
生物混合机器人技术的不同路径
这一新设计建立在麻省理工学院机械工程副教授里图·拉曼及其研究团队此前工作的基础上。
在此前的一项实验中,团队开发了一种受人类虹膜启发的人工肌肉结构。
研究人员在带有同心和径向凹槽图案的凝胶圆盘上培养肌肉细胞。
当光刺激细胞时,它们向不同方向收缩,使圆盘拉伸和挤压。
尽管早期设计展示了可控运动,但位移仅限于约100微米。
对于游泳机器人,研究人员需要产生大得多的力。
他们发现,支撑肌肉细胞的材料与细胞本身同样重要。
早期设计使用纤维蛋白,这是一种超软凝胶,会在收缩肌肉产生的力下变形。
在新研究中,团队尝试了不同的凝胶成分、刚度水平和凹槽几何形状,以改善肌肉排列和力的产生。
研究人员发现,方形底部凹槽比弯曲凹槽更能促使细胞有效排列。
更好的排列有助于细胞融合成能够以更协调方式收缩的肌肉纤维。
团队还用甲基丙烯酸明胶(GelMA)替代了纤维蛋白,这是一种常用于组织工程的材料。
更硬的配方支持更好的细胞排列和更强的收缩。
约半毫米厚的薄膜为肌肉细胞提供了足够的结构支撑,同时保持足够的柔韧性和轻便性,使其能够随细胞运动。
研究人员还使用了一种涉及反复光刺激的训练程序,在组装机器人之前增强肌肉组织。
在水生环境中的潜在应用
传统的生物混合机器人通常依赖由数百万实验室培养的肌肉细胞制成的笨重三维结构。
麻省理工学院团队认为,其更薄的设计可以减少所需的生物材料量,并有可能提高运动效率。
活体肌肉组织最终可能帮助机器人在传统硬件难以部署的环境中执行精细任务。
拉曼提出了诸如探索脆弱或不可预测环境(包括水生生态系统)等应用。
然而,目前的机器人仍处于早期研究演示阶段。
研究人员手动控制其光源,其游泳速度仍然有限。
团队表示,下一个目标是优化机器人的身体设计,使其游得更快。
这些发现展示了精心设计的材料和活体肌肉细胞如何协同工作,在极薄的机器人结构中产生运动,为更小的生物混合机器提供了潜在基础。
该研究发表在《先进功能材料》期刊上。